
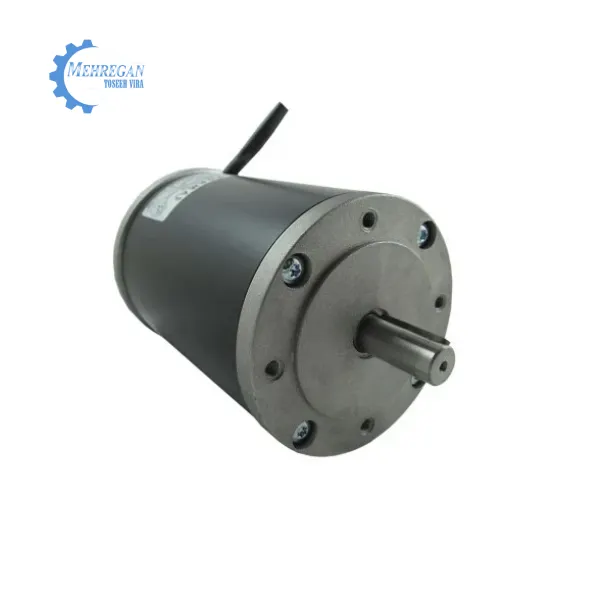
الکتروموتور DC دی سی یا موتور جریان مستقیم، یکی از گزینههای کاربردی برای تجهیزاتی است که به کنترل سرعت، تنظیم گشتاور یا کارکرد با منبع تغذیه DC نیاز دارند. این محصولات از موتورهای کوچک آهنربای دائم برای تجهیزات قابلحمل تا موتورهای صنعتی با تحریک مستقل برای ماشینآلات تولیدی را شامل میشوند. به همین دلیل، انتخاب الکتروموتور DC مناسب تنها با بررسی توان یا ولتاژ انجام نمیشود؛ سرعت زیر بار، گشتاور پیوسته، جریان مجاز، شرایط نصب و سازگاری با کنترلر نیز اهمیت دارند.
برای خرید موتور DC، ابتدا مشخص کنید دستگاه به چه سرعت و گشتاوری نیاز دارد و موتور چه مدت کار میکند. موتوری با دور بالا، الزاماً برای جابهجایی بار سنگین مناسب نیست؛ همانطور که یک موتور پرقدرت ممکن است با منبع تغذیه، درایو یا فضای نصب دستگاه سازگار نباشد. شناخت انواع موتور جریان مستقیم و بررسی مشخصات فنی، کمک میکند محصولی انتخاب کنید که با شرایط واقعی دستگاه هماهنگ باشد.
الکتروموتور DC چیست؟
الکتروموتور DC انرژی الکتریکی را به حرکت مکانیکی تبدیل میکند. در مدلهای جاروبکدار، برهمکنش میدان مغناطیسی و جریان آرمیچر، گشتاور ایجاد میکند و جاروبک و کموتاتور وظیفه جابهجایی جریان را دارند. میدان نیز با آهنربای دائم یا سیمپیچ تحریک ایجاد میشود.
در موتور DC بدون جاروبک یا براشلس، جابهجایی جریان بهصورت الکترونیکی انجام میشود. این موتور به درایور مناسب نیاز دارد؛ بنابراین اتصال مستقیم تغذیه DC به سیمهای قدرت یک موتور BLDC معمولی، روش راهاندازی آن نیست.
انواع الکتروموتور DC
موتورهای DC را میتوان بر اساس روش کموتاسیون، نحوه ایجاد میدان و ساختار مکانیکی تقسیمبندی کرد. اصطلاحاتی مانند «جاروبکدار»، «آهنربای دائم» و «گیربکسدار» به ویژگیهای متفاوتی اشاره میکنند و ممکن است همزمان برای یک محصول به کار بروند. برای مثال، یک موتور میتواند آهنربای دائم، جاروبکدار، گیربکسدار و انکودردار باشد.
الکتروموتور DC جاروبکدار
الکتروموتور جاروبکدار یا Brushed DC دارای جاروبک و کموتاتور مکانیکی است. در بسیاری از مدلهای آهنربای دائم، راهاندازی با منبع DC متناسب امکانپذیر است. استفاده از کنترلر نیز امکان تنظیم سرعت، محدودکردن جریان و کنترل شتاب را فراهم میکند.
در انتخاب این محصولات، علاوه بر توان و سرعت، دسترسی به جاروبک یدکی و امکان سرویس کموتاتور را بررسی کنید. عمر جاروبک برای همه مدلها یکسان نیست و به بار، سرعت، تعداد استارت و شرایط محیطی بستگی دارد. برای دستگاهی که ساعات زیادی کار میکند، هزینه نگهداری باید در کنار قیمت اولیه موتور بررسی شود.
الکتروموتور DC آهنربای دائم؛ PMDC
در موتور PMDC، آهنربای دائم میدان اصلی را ایجاد میکند و مدار تحریک جداگانه وجود ندارد. این ساختار در تجهیزات باتریدار، محرکهای کوچک و برخی ماشینآلات صنعتی استفاده میشود. موتور آهنربای دائم صرفاً به محصولات مینیاتوری محدود نیست و مدلهای صنعتی نیز دارد.
برای خرید الکتروموتور DC آهنربای دائم، گشتاور پیوسته، دور نامی و شرایط حرارتی را بررسی کنید. دو موتور با ولتاژ یکسان ممکن است عملکرد کاملاً متفاوتی داشته باشند. در مدل جاروبکدار ساده، تغییر قطبیت آرمیچر معمولاً جهت چرخش را تغییر میدهد؛ البته کنترلر و تجهیزات جانبی نیز باید برای حرکت دوطرفه مناسب باشند.
الکتروموتور DC شنت یا تحریک موازی
در موتور شنت، سیمپیچ میدان با آرمیچر بهصورت موازی متصل میشود. این خانواده بهدلیل تغییر نسبتاً محدود سرعت در برابر تغییر بار شناخته میشود. البته ثبات نسبی سرعت به معنی دور کاملاً ثابت در تمام شرایط نیست و دقت نهایی به کنترلر و بازخورد نیز وابسته است.
هنگام انتخاب موتور شنت، مشخصات میدان و آرمیچر را جداگانه ثبت کنید. در جایگزینی موتور موجود، تطبیق توان بهتنهایی کافی نیست؛ ولتاژ و جریان تحریک، محدوده سرعت، سیستم خنککاری و ابعاد نصب نیز باید با دستگاه هماهنگ باشند.
الکتروموتور DC سری یا تحریک سری
در موتور سری، سیمپیچ میدان و آرمیچر در مسیر سری قرار دارند. این ساختار میتواند گشتاور راهاندازی بالایی ایجاد کند، اما سرعت آن به بار وابستگی زیادی دارد. با کاهش شدید بار، سرعت میتواند بیش از حد افزایش پیدا کند؛ بنابراین کارکرد بدون بار باید مطابق دستورالعمل سازنده محدود شود.
این خانواده در برخی سامانههای کششی و بالابرهای قدیمی دیده میشود. برای جایگزینی آن، رفتار موتور هنگام شروع حرکت، مشخصات کنترلر و حفاظت افزایش سرعت اهمیت دارند. تشابه توان، دلیل کافی برای جایگزینی موتور سری با شنت یا آهنربای دائم نیست.
الکتروموتور DC کمپوند یا تحریک مرکب
موتور کمپوند دارای سیمپیچ میدان سری و شنت است و به دو نوع اصلی تقسیم میشود:
- کمپوند تجمعی: میدان سری، میدان شنت را تقویت میکند.
- کمپوند تفاضلی: میدان سری با میدان شنت مخالفت میکند.
نوع تجمعی میتواند ترکیبی از گشتاور راهاندازی مناسب و رفتار سرعت کنترلپذیر ارائه دهد. نوع تفاضلی کاربرد محدودتری دارد و انتخاب آن به بررسی تخصصی نیاز دارد. اتصال کمپوند نیز از نظر آرایش مدار میتواند شنت بلند یا شنت کوتاه باشد.
برای سفارش موتور جایگزین، نقشه اتصال و مشخصات موتور اصلی را ارائه دهید تا نوع تحریک بهدرستی تطبیق داده شود.
الکتروموتور DC تحریک مستقل
در موتور تحریک مستقل، تغذیه میدان از تغذیه آرمیچر جداست. این ویژگی امکان کنترل جداگانه مدارها را فراهم میکند و برای کاربردهای صنعتی با نیاز به تنظیم سرعت قابل استفاده است.
برای انتخاب این موتور، ولتاژ و جریان آرمیچر، ولتاژ و جریان میدان، سرعت پایه و حداکثر سرعت مجاز لازم است. درایو باید حفاظت مناسب مدار میدان را نیز داشته باشد. کاهش تحریک برای افزایش سرعت فقط باید در محدوده مجاز سازنده و با کنترل مناسب انجام شود.
الکتروموتور DC بدون جاروبک؛ BLDC
الکتروموتور BLDC یا براشلس بهجای کموتاتور مکانیکی، از کموتاسیون الکترونیکی استفاده میکند. حذف جاروبک، نیاز به تعویض این قطعه را از بین میبرد؛ بااینحال، بیرینگها، اتصالات و سیستم خنککاری همچنان به بررسی نیاز دارند.
مدلهای براشلس میتوانند روتور داخلی یا خارجی، دارای سنسور هال یا بدون سنسور باشند. انتخاب مناسب به محدوده سرعت، گشتاور و قابلیتهای کنترلر وابسته است.
موتور بدون سنسور برای همه کاربردها مناسب نیست. راهاندازی زیر بار، حرکت در دور پایین و دقت موردنیاز باید با امکانات درایور تطبیق داشته باشد. هنگام خرید، موتور و کنترلر را بهعنوان یک مجموعه بررسی کنید.
الکتروموتور DC بدون هسته؛ Coreless
در موتور جاروبکدار Coreless، سیمپیچ روتور بهجای قرارگرفتن روی هسته آهنی متداول، ساختاری بدون آن هسته دارد. کاهش اینرسی روتور میتواند به پاسخ سریعتر در شتابگیری و توقف کمک کند. این ویژگی برای محرکهای دقیق و تجهیزاتی با محدودیت ابعاد اهمیت دارد.
بدون هسته بودن با براشلس بودن یکسان نیست. برای انتخاب، مقاومت و اندوکتانس سیمپیچ، جریان پیوسته و شرایط دفع حرارت را بررسی کنید. کنترلر و تنظیم محدودیت جریان نیز باید با مشخصات موتور هماهنگ باشند.
جدول مقایسه انواع الکتروموتور DC
| نوع موتور | ویژگی اصلی | مزیت قابل بررسی | نکته مهم در انتخاب |
|---|---|---|---|
| جاروبکدار | کموتاسیون مکانیکی | راهاندازی و کنترل نسبتاً ساده | سرویس جاروبک و کموتاتور |
| آهنربای دائم PMDC | میدان حاصل از آهنربای دائم | ساختار جمعوجور، بدون مدار تحریک جداگانه | دما و گشتاور پیوسته |
| شنت | اتصال موازی میدان و آرمیچر | ثبات نسبی سرعت زیر بار | مشخصات میدان و آرمیچر |
| سری | اتصال سری میدان و آرمیچر | گشتاور راهاندازی بالا | حفاظت افزایش سرعت در کمباری |
| کمپوند تجمعی | تقویت میدان شنت توسط میدان سری | ترکیب ویژگیهای شنت و سری | اتصال و منحنی عملکرد |
| کمپوند تفاضلی | مخالفت دو میدان | کاربردهای تخصصی محدود | بررسی پایداری عملکرد |
| تحریک مستقل | تغذیه جداگانه میدان و آرمیچر | انعطاف در کنترل سرعت | تغذیه و حفاظت هر دو مدار |
| براشلس BLDC | کموتاسیون الکترونیکی | حذف سرویس جاروبک | سازگاری درایور و بازخورد |
| بدون هسته Coreless | ساختار بدون هسته آهنی متداول | اینرسی پایین در طراحی مناسب | کنترل جریان و دفع حرارت |
این دستهها همپوشانی دارند؛ مثلاً یک موتور آهنربای دائم میتواند جاروبکدار و بدون هسته هم باشد.
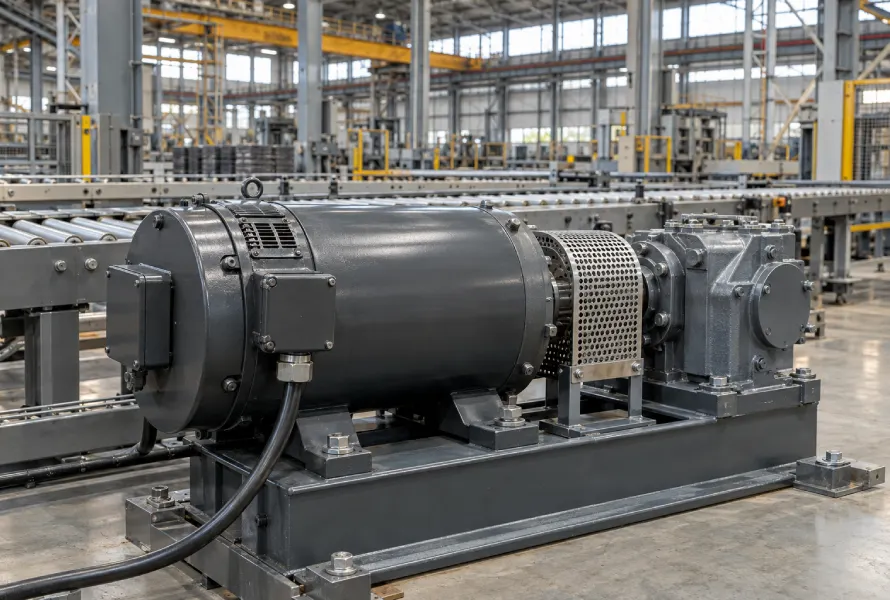
مدلهای کاربردی موتور DC
الکتروموتور DC گیربکسدار
موتور DC گیربکسدار از ترکیب موتور و گیربکس تشکیل میشود. گیربکس سرعت خروجی را کاهش میدهد و با درنظرگرفتن تلفات، گشتاور خروجی را افزایش میدهد. این مجموعه برای تجهیزاتی مناسب است که به دور پایینتر و گشتاور بیشتر نیاز دارند.
گیربکسهای سیارهای، حلزونی و چرخدندهای ساده، ویژگیهای متفاوتی دارند. برای انتخاب، نسبت تبدیل، دور خروجی، گشتاور پیوسته، لقی و بار مجاز شفت را بررسی کنید. گشتاور خروجی محاسبهشده نباید از ظرفیت مجاز گیربکس بیشتر باشد. همچنین خودقفلشوندگی گیربکس حلزونی را بدون تأیید سازنده، جایگزین ترمز نگهدارنده در نظر نگیرید.
الکتروموتور DC انکودردار و سروو DC
انکودر اطلاعات حرکت محور را به کنترلر میدهد و امکان کنترل دقیقتر سرعت یا موقعیت را فراهم میکند. بااینحال، هر موتور دارای انکودر بهتنهایی یک سامانه سرووی کامل نیست؛ عملکرد سروویی به موتور، کنترلر و حلقه بازخورد مناسب وابسته است.
در خرید موتور DC انکودردار، نوع سیگنال خروجی، ولتاژ تغذیه، تعداد پالس و سازگاری با درایو را بررسی کنید. دقت نهایی فقط به انکودر وابسته نیست؛ لقی گیربکس، انعطاف کوپلینگ و تنظیمات کنترل نیز بر عملکرد محور اثر دارند.
الکتروموتور DC ترمزدار
الکتروموتور DC ترمزدار برای نگهداشتن محور یا کنترل توقف به ترمز مجهز میشود. این مدل در محورهای عمودی، درها و تجهیزاتی که باید پس از قطع تغذیه در موقعیت بمانند، قابل بررسی است.
قبل از سفارش، مشخص کنید ترمز برای نگهداری طراحی شده یا توقف دینامیکی نیز مجاز است. گشتاور ترمز، ولتاژ بوبین، زمان آزادشدن و تعداد توقف مجاز اهمیت دارند. وجود ترمز روی موتور بهتنهایی به معنی مناسببودن مجموعه برای هر کاربرد بالابری نیست.
موتور DC ضدانفجار و آببندیشده
در محیط مستعد انفجار، موتور باید گواهی و رده حفاظتی متناسب با محل نصب داشته باشد. براشلس بودن یا داشتن درجه حفاظت IP، بهتنهایی تأییدیه ضدانفجار محسوب نمیشود.
برای مدل آببندیشده نیز میزان حفاظت در برابر گردوغبار و آب را از دیتاشیت بررسی کنید. ضدپاشش بودن، قابل شستوشو بودن و مناسب غوطهوری بودن، شرایط یکسانی نیستند. ویژگی محیطی موتور باید در کنار توان، گشتاور و محدودیتهای حرارتی بررسی شود.
موتور DC دارای درایور داخلی
در این مدل، بخشی از تجهیزات کنترل داخل مجموعه موتور قرار دارد. برای انتخاب، ورودی تغذیه، روش فرمان سرعت، جریان مجاز، حفاظتها و قابلیت ارتباط با سیستم کنترل را بررسی کنید.
تعداد کمتر تجهیزات بیرونی میتواند نصب را سادهتر کند، اما موتور همچنان باید با نقطه کاری دستگاه سازگار باشد. همچنین امکان تعمیر یا تعویض بخش کنترل و شرایط حرارتی مجموعه اهمیت دارد.
مشخصات فنی الکتروموتور DC
مشخصات فنی باید برای کد دقیق محصول بررسی شوند. دو موتور با توان یکسان ممکن است ولتاژ، جریان، سرعت و گشتاور متفاوتی داشته باشند. منحنی سرعت–گشتاور، محدوده کارکرد پیوسته و شرایط حرارتی دیتاشیت، مبنای انتخاب هستند.
| مشخصه فنی | واحد یا شیوه بیان | اهمیت در انتخاب |
|---|---|---|
| نوع موتور | PMDC، شنت، سری، BLDC و غیره | تعیین ساختار و روش کنترل |
| ولتاژ نامی | VDC | تطبیق تغذیه موتور یا باس DC درایور |
| توان خروجی نامی | وات یا کیلووات | توان مکانیکی محور در شرایط اعلامشده |
| سرعت نامی | rpm | سرعت در نقطه کاری نامی |
| سرعت بیباری | rpm | سرعت با بار خارجی ناچیز |
| حداکثر سرعت مجاز | rpm | محدودیت مکانیکی یا کموتاسیون |
| گشتاور نامی یا پیوسته | N·m یا mN·m | ظرفیت کارکرد تحت شرایط حرارتی مشخص |
| گشتاور پیک | N·m | ظرفیت کوتاهمدت با محدودیت زمانی |
| گشتاور استال | N·m | گشتاور در توقف محور؛ الزاماً پیوسته نیست |
| جریان نامی | آمپر | بررسی گرمایش و انتخاب درایو |
| جریان راهاندازی یا استال | آمپر | بررسی ظرفیت لحظهای و حفاظت |
| مشخصات میدان | ولت و آمپر | لازم برای مدلهای دارای تحریک سیمپیچی |
| راندمان | درصد | مقایسه تلفات در نقطه کاری مشخص |
| ثابت گشتاور | N·m/A | ارتباط گشتاور با جریان طبق تعریف دیتاشیت |
| ثابت سرعت | rpm/V | ارتباط سرعت با ولتاژ در شرایط مشخص |
| مقاومت و اندوکتانس | اهم و میلیهانری | مؤثر در کنترل جریان و رفتار گذرا |
| چرخه کاری | پیوسته یا متناوب | تعیین زمان کار و استراحت |
| درجه حفاظت | کد IP | تناسب با گردوغبار و رطوبت |
| کلاس عایقی و دمای مجاز | کلاس و درجه سانتیگراد | محدودیت حرارتی |
| نوع خنککاری | طبیعی، فندار یا روش دیگر | بررسی دفع حرارت |
| ابعاد و نوع نصب | پایه، فلنج و نقشه ابعاد | تطبیق مکانیکی |
| بار محوری و شعاعی مجاز | نیوتن | جلوگیری از اضافهبار بیرینگ |
| بازخورد حرکت | هال، انکودر یا تاکومتر | سازگاری با کنترلر |
| تجهیزات جانبی | گیربکس، ترمز و درایور | بررسی کل مجموعه محرک |
تفاوت سرعت نامی و سرعت بیباری
سرعت بیباری مربوط به حالتی است که بار خارجی قابلتوجهی روی محور وجود ندارد. سرعت نامی در نقطه کاری تعریفشده سازنده اعلام میشود. بنابراین انتخاب موتور بر اساس دور بیباری میتواند باعث شود دستگاه هنگام کار واقعی به سرعت موردنیاز نرسد.
برای نمونه، موتور maxon EC-max 22 با کد 283859 دارای سرعت بیباری ۱۲۲۰۰ و سرعت نامی ۹۶۳۰ دور بر دقیقه است. این اعداد مربوط به همان کد محصول هستند.
تفاوت گشتاور نامی و گشتاور استال
گشتاور نامی یا پیوسته در شرایط تعیینشده سازنده قابل استفاده است. گشتاور استال مربوط به توقف محور است و نباید بدون بررسی محدودیت حرارتی، گشتاور دائمی تلقی شود.
در همان مدل مکسون، گشتاور پیوسته ۲۲٫۵ میلینیوتنمتر و گشتاور استال ۱۱۱ میلینیوتنمتر ذکر شده است. بزرگتر بودن گشتاور استال به معنی مجازبودن استفاده دائم از آن نیست.
ارتباط توان، دور و گشتاور
رابطه توان مکانیکی محور با سرعت و گشتاور بهصورت زیر است:
\[ T \approx \frac{9550 \times P}{n} \]
در این رابطه:
- T: گشتاور بر حسب نیوتنمتر
- P: توان خروجی مکانیکی بر حسب کیلووات
- n: سرعت بر حسب دور بر دقیقه
برای مثال، یک موتور فرضی با توان خروجی ۰٫۲۵ کیلووات در سرعت ۳۰۰۰ دور بر دقیقه، حدود ۰٫۸۰ نیوتنمتر گشتاور محور دارد. این مثال محاسباتی است و مشخصات یک محصول موجود را بیان نمیکند.
جدول نمونه مدلها و سریهای واقعی الکتروموتور DC
اطلاعات زیر برای شناخت تفاوت محصولات است. مشخصات یک کد محصول را نباید به تمام مدلهای همان سری تعمیم داد. معرفی این نمونهها نیز به معنی موجودبودن آنها در فروشگاه نیست.
| مدل یا سری | نوع | مشخصات اعلامشده | نکته انتخاب |
|---|---|---|---|
| maxon EC-max 22، کد 283859 | براشلس دارای هال | ۳۶ ولت؛ دور نامی ۹۶۳۰؛ جریان نامی ۰٫۸۷۲ آمپر؛ گشتاور پیوسته ۲۲٫۵ mN·m | اعداد مربوط به همین کد هستند |
| maxon ECX SPEED | خانواده براشلس سرعتبالا | توان خانواده ۰٫۵ تا ۱۲۰ وات؛ حداکثر سرعت مجاز تا ۱۲۰۰۰۰ rpm در برخی مدلها | بیشترین توان و سرعت الزاماً مربوط به یک مدل نیستند |
| ABB Baldor-Reliance Low-Voltage PM | آهنربای دائم | توان خانواده ¼ تا ۱ اسب بخار؛ عایق کلاس F؛ نصب NEMA C-face | ولتاژ و دور از کد دقیق استخراج شود |
| ABB Baldor-Reliance DC Power | خانواده صنعتی DC | ولتاژهای ۱۱۵ یا ۲۳۰ VDC؛ توان ⅓ تا ۱٫۵ اسب بخار؛ IP55 | نوع سیمپیچی و مشخصات مدل تطبیق داده شود |
کاربرد الکتروموتور DC در صنعت
موتور جریان مستقیم برای تجهیزاتی قابل بررسی است که کنترل حرکت، کارکرد با باتری یا حفظ ساختار یک سامانه DC موجود اهمیت دارد. انتخاب نوع موتور باید با توجه به دستگاه انجام شود؛ محرک یک دریچه کوچک و محور یک ماشین تولیدی، شرایط سرعت، گشتاور و چرخه کاری یکسانی ندارند.
جدول زیر راهنمای اولیه انتخاب است و جایگزین محاسبه بار و بررسی دیتاشیت نمیشود.
| کاربرد | خانواده قابل بررسی | معیار اصلی |
|---|---|---|
| نوار نقاله کوچک | PMDC یا BLDC گیربکسدار | گشتاور خروجی و کارکرد پیوسته |
| تجهیزات باتریدار | PMDC یا BLDC متناسب با باتری | ولتاژ، جریان و مدت کار |
| محور دقیق و رباتیک | موتور انکودردار یا مجموعه سروو | دقت، اینرسی و لقی |
| تجهیزات پزشکی و آزمایشگاهی | Coreless یا BLDC مناسب | ابعاد، نویز و پاسخ حرکت |
| ماشینآلات دارای درایو DC | شنت یا تحریک مستقل سازگار | مشخصات آرمیچر و میدان |
| در و دریچه | موتور گیربکسدار، در صورت نیاز ترمزدار | نیروی حرکت و تعداد سیکل |
| سامانه کششی قدیمی | سری یا کمپوند مطابق طراحی | گشتاور شروع حرکت و حفاظت سرعت |
راهنمای خرید الکتروموتورDC از نمایندگی
نقطه کاری و چرخه استفاده را مشخص کنید
قبل از خرید، سرعت موردنیاز محور و گشتاور بار را تعیین کنید. اگر دستگاه گیربکس دارد، نسبت تبدیل و تلفات انتقال قدرت را نیز در محاسبه لحاظ کنید. سپس مدت کار مداوم، تعداد استارت، زمان استراحت و اضافهبارهای کوتاهمدت را ثبت کنید.
برای کارکرد طولانی، ظرفیت پیوسته و خنککاری اهمیت زیادی دارد. در کاربردی با استارتهای مکرر، اینرسی و جریان شتابگیری نیز تعیینکننده هستند. حاشیه انتخاب باید بر اساس شرایط واقعی باشد؛ بزرگکردن بیدلیل موتور میتواند هزینه و نیاز به درایو بزرگتر را افزایش دهد.
موتور را با درایو و تغذیه تطبیق دهید
درایو باید با نوع موتور، ولتاژ، جریان پیوسته و جریان پیک مجاز سازگار باشد. برای موتور تحریک مستقل، تغذیه و حفاظت میدان نیز باید بررسی شود.
اگر حرکت دوطرفه، توقف سریع یا ترمز احیاکننده لازم است، قابلیت کنترلر و مدیریت انرژی برگشتی را مشخص کنید. تنظیم محدودیت جریان و شتاب نیز باید با موتور و مکانیزم هماهنگ باشد.
نصب مکانیکی و تجهیزات جانبی را بررسی کنید
قطر و طول شفت، ابعاد فلنج، محل سوراخها، نوع پایه و فضای نصب را با دستگاه تطبیق دهید. در انتقال قدرت تسمهای یا زنجیری، بار شعاعی بیرینگ اهمیت دارد. در محورهای پیچدار و عمودی نیز بار محوری باید بررسی شود.
در مدلهای دارای گیربکس، انکودر و ترمز، مشخصات تمام اجزا را دریافت کنید. عملکرد مجموعه را نمیتوان فقط از روی پلاک موتور ارزیابی کرد.
مدارک و قطعات یدکی را در نظر بگیرید
دیتاشیت معتبر، کد محصول، نقشه ابعاد و شرایط خدمات را بررسی کنید. برای موتور جاروبکدار، تأمین جاروبک اهمیت دارد؛ برای موتور براشلس نیز سازگاری کنترلر و دسترسی به تجهیزات جایگزین مهم است.
در خرید موتور جایگزین، عکس خوانای پلاک، مشخصات درایو و اطلاعات تجهیزات جانبی را ارائه دهید. این کار احتمال تغییرات پرهزینه در تابلو یا مکانیزم را کاهش میدهد.
شرکت مهرگان توسعه ویرا نمایندگی و تامین کننده انواع الکتروموتور DC ، AC الکتروموتور ضد انفجار در تهران با ضمانت اصالت کالا و گارانتی معتبر و خدمات پس از فروش می باشد جهت مشاوره دقیق میتوانید با کارشناسان ما تماس بگیرید.
قیمت الکتروموتورDC دی سی
قیمت الکتروموتور DC به ساختار، توان، گشتاور، برند، کیفیت ساخت، تجهیزات جانبی و شرایط تأمین بستگی دارد. مقایسه دو محصول فقط بر اساس ولتاژ یا اندازه بدنه، نتیجه دقیقی نمیدهد. یک موتور ساده و مجموعهای مجهز به گیربکس دقیق، انکودر و ترمز، قابلیت و هزینه یکسانی ندارند.
مهمترین عوامل مؤثر بر قیمت عبارتاند از:
- توان و گشتاور پیوسته
- نوع موتور و روش تحریک
- سرعت و محدوده کنترل
- گیربکس، انکودر، ترمز و درایور
- درجه حفاظت و شرایط محیطی
- ابعاد سفارشی یا نصب ویژه
- قطعات یدکی و خدمات
- زمان تحویل و شرایط تأمین
برای مقایسه اقتصادی، هزینه موتور، کنترلر، منبع تغذیه و نگهداری را کنار هم بررسی کنید. قیمت اولیه پایینتر، همیشه کمترین هزینه کارکرد دستگاه را ایجاد نمیکند.
جهت خرید انواع الکتروموتور ac از نمایندگی با ضمانت اصالت و گارانتی کیفیت، خدمات پس از فروش و مشاوره رایگان کلیک کنید.
سفارش و استعلام الکتروموتور DC
برای انتخاب و استعلام قیمت، نوع کاربرد، ولتاژ تغذیه، توان یا گشتاور موردنیاز، سرعت خروجی و شرایط نصب را مشخص کنید. اگر موتور برای جایگزینی محصول قبلی تهیه میشود، عکس پلاک و مشخصات درایو را نیز ارائه دهید.
برای بررسی مدل مناسب و استعلام قیمت الکتروموتور DC، اطلاعات فنی دستگاه و تصویر پلاک موتور را از طریق راههای ارتباطی درجشده در سایت ارسال کنید. مشخصبودن این اطلاعات، مقایسه محصولات و انتخاب موتور سازگار با دستگاه را دقیقتر میکند.
سوالات متداول درباره الکتروموتور DC
آیا همه موتورهای DC با اتصال مستقیم به باتری کار میکنند؟
خیر. برخی موتورهای جاروبکدار آهنربای دائم با تغذیه DC متناسب راهاندازی میشوند، اما BLDC به درایور نیاز دارد. مدلهای دارای میدان سیمپیچی نیز باید مطابق نقشه تغذیه شوند. ولتاژ، جریان و حفاظت در همه موارد باید تطبیق داده شوند.
موتور جاروبکدار بهتر است یا براشلس؟
انتخاب به کاربرد بستگی دارد. جاروبکدار میتواند برای تجهیزات ساده مناسب باشد. براشلس سرویس جاروبک ندارد، اما به کنترلر مناسب نیاز دارد. چرخه کاری، دقت، هزینه مجموعه و شرایط نگهداری در انتخاب مؤثر هستند.
آیا موتور DC دور پایین، گشتاور بالایی دارد؟
الزاماً خیر. گشتاور به طراحی و جریان مجاز موتور وابسته است. برای رسیدن به دور پایین و گشتاور بیشتر ممکن است گیربکس لازم باشد، اما گشتاور خروجی باید با ظرفیت پیوسته موتور و گیربکس هماهنگ باشد.
آیا اینورتر معمولی موتور AC برای موتور DC مناسب است؟
اینورتر معمولی مخصوص موتور القایی AC را نباید بدون تأیید سازنده برای موتور DC استفاده کرد. موتور جاروبکدار به درایو DC متناسب نیاز دارد و BLDC باید با کنترلری راهاندازی شود که ساختار و بازخورد آن را پشتیبانی کند.
آیا هر موتور انکودردار، سروو موتور است؟
خیر. انکودر بخش بازخورد حرکت است. عملکرد سروویی به موتور، کنترلر، حلقه بازخورد و تنظیمات مجموعه وابسته است. سازگاری نوع انکودر با درایو نیز باید بررسی شود.
آیا موتور DC براشلس ضدانفجار محسوب میشود؟
خیر. حذف جاروبک، تأییدیه ضدانفجار ایجاد نمیکند. در محیط مستعد انفجار، محصول باید گواهی متناسب با شرایط نصب داشته باشد. درجه IP نیز جایگزین این گواهی نیست.
برای خرید جایگزین موتور DC چه اطلاعاتی لازم است؟
کد و برند، عکس پلاک، ولتاژ و جریان آرمیچر، مشخصات میدان در صورت وجود، توان، دور، ابعاد نصب و اطلاعات درایو لازماند. مشخصات گیربکس، انکودر و ترمز نیز باید ارائه شوند.
محصولات مشابه
الکتروموتور ضد انفجار Cemp
مشخصات فنی الکتروموتور ضد انفجار CEMP
| مشخصه | توضیحات |
|---|---|
| برند | CEMP ــ سمپ |
| خانواده محصول | موتورهای مناسب محیطهای مستعد انفجار |
| سریهای قابل انتخاب | خانواده E..AB و E..AC، بسته به مشخصات سفارش |
| محدوده توان خانواده | ۰٫۱۲ تا ۳۷۵ کیلووات؛ وابسته به مدل و پیکربندی |
| تعداد قطب | گزینههای ۲، ۴، ۶ و ۸ قطب |
| تغذیه | سهفاز؛ نسخههای تکفاز در برخی فریمهای کوچک |
| ولتاژ و فرکانس معرفیشده | ۴۰۰ ولت، ۵۰ هرتز؛ مشخصات نهایی مطابق پلاک |
| نوع حفاظت | گزینههای Ex db و Ex db eb؛ نسخههای دارای حفاظت گردوغبار طبق گواهی |
| گروه گازی | IIB یا IIC، متناسب با نسخه انتخابی |
| کلاس دمایی | گزینههای T3 تا T6، مطابق تأییدیه مدل |
| درجه حفاظت بدنه | گزینههای IP55، IP56، IP65 و IP66 |
| کلاس راندمان | نسخههای IE3 و IE4؛ وابسته به مدل |
| مدارک ضد انفجار | ATEX و IECEx، مطابق گواهی محصول سفارششده |
الکتروموتور ضد انفجار VEM
مشخصات فنی الکتروموتور ضد انفجار VEM
- برند: VEM
- نوع موتور: آسنکرون صنعتی
- حفاظت گازی: نسخههای Ex db، Ex db eb و Ex eb، بسته به مدل
- حفاظت گردوغبار: نسخههای Ex tb یا Ex tc با گواهی مربوط
- توان، ولتاژ و سرعت: مطابق پلاک محصول
- گروه انفجاری و کلاس دمایی: مطابق نشان کامل Ex
- نوع نصب و ابعاد شفت: مطابق نقشه فنی
- درجه IP و کلاس عایقی: وابسته به مدل سفارششده
- کاربرد: تجهیزات دوار در محیطهای مستعد انفجار، پس از تأیید تناسب فنی
الکتروموتور ضد انفجار موتوژن
مشخصات فنی الکتروموتور ضد انفجار موتوژن
- برند: موتوژن ــ Motogen
- نوع موتور: القایی سهفاز، تکسرعته، روتور قفس سنجابی
- جنس فریم: چدن
- نوع حفاظت: محفظه ضد شعله؛ نسخههای Ex db و Ex db eb مطابق مدل
- گروه گازی و کلاس دمایی: IIC و T4 در خانواده معرفیشده؛ تأیید نهایی با پلاک
- تعداد قطب: گزینههای ۲، ۴ و ۶ قطب در کاتالوگ بررسیشده
- فرکانس مبنای مشخصات: ۵۰ هرتز
- توان، جریان و سرعت واقعی: مطابق کد محصول
- ولتاژ و اتصال ستاره/مثلث: مطابق پلاک موتور
- درجه حفاظت و نحوه نصب: مطابق نسخه سفارششده
گیربکس خورشیدی Lenze
- برند: Lenze ـ لنز
- نوع گیربکس: خورشیدی یا سیارهای (Planetary)
- عملکرد: کاهش سرعت و افزایش گشتاور متناسب با نسبت تبدیل و راندمان
- کاربری: سیستمهای سروو، اتوماسیون صنعتی و محورهای کنترل حرکت
- نسبت تبدیل: مطابق مدل و کد فنی محصول
- گشتاور خروجی مجاز: وابسته به سایز، نسبت تبدیل و نوع کارکرد
- دور ورودی مجاز: مطابق مشخصات فنی مدل انتخابی
- لقی زاویهای: وابسته به سری و کلاس دقت گیربکس
- اتصال به موتور: با فلنج و آداپتور متناسب با موتور
- معیار انتخاب: سرعت خروجی، گشتاور بار، سیکل کاری و ابعاد نصب
دیدگاهها
هیچ دیدگاهی برای این محصول نوشته نشده است.